
Edge AI 如何結合 AI 影像辨識與 GPS,實現農業機器人自主導航?
整合 NVIDIA Jetson Orin NX、機器視覺與 GPS 定位,透過強固型邊緣運算平台,支援農業機器人的自主導航、遠端監控與田間作業。
自主農業機器人需要在機器人端即時處理攝影機影像與定位資料,以支援導航功能,同時在農田環境中維持穩定的通訊連線。本案例中,客戶選用搭載 NVIDIA Jetson Orin NX 的 SINTRONES IBOX-601-G2,作為自主農業機器人的邊緣 AI 運算核心,整合 AI 影像辨識、GPS 定位追蹤與遠端監控功能。
透過 AI 運算效能、攝影機介面與通訊擴充能力,IBOX-601-G2 為機器人提供整合視覺 AI 軟體、定位系統與遠端監控功能所需的硬體基礎,協助系統因應戶外農業環境的部署需求。
應用概覽
|
項目 |
內容 |
|
應用領域 |
精準農業自主機器人 |
|
應用挑戰 |
AI 影像辨識、馬達控制整合、GPS 定位追蹤、穩定的戶外通訊 |
|
邊緣 AI 電腦 |
SINTRONES IBOX-601-G2 |
|
AI 運算平台 |
NVIDIA Jetson Orin NX |
|
攝影機支援 |
透過 FAKRA 接頭,最多支援 4 路 GMSL-2 攝影機 |
|
通訊連接 |
雙 M12 乙太網路、LTE 與 GPS 擴充 |
|
部署環境 |
具有粉塵、濕氣與震動挑戰的戶外農田 |
|
主要效益 |
支援 AI 視覺導航、遠端設備監控、強固型車載運算 |
農業機器人在田間自主作業,面臨哪些挑戰?
農田環境不像室內工廠有固定的行進路線。農業機器人在作物種植區內移動時,必須因應不同的田間環境與行進條件,持續掌握周圍狀況及自身位置,才能維持自主導航與移動作業的穩定性。對本案例的客戶而言,如何讓機器人在戶外環境中取得即時的視覺與定位資訊,是系統開發的重要挑戰。
另一方面,農業機器人通常部署於範圍較廣的田間區域,管理人員難以隨時在現場確認每台設備的狀況。因此,如何透過穩定的無線通訊,遠端掌握機器人的位置與運作資訊,也是客戶必須解決的問題。
此外,農田地形不平整,機器人在移動過程中容易受到持續震動影響,加上粉塵、濕氣及供電條件變化,都可能影響車載設備的運作穩定性。客戶需要一套能夠因應這些環境挑戰的運算平台,支援農業機器人長時間在戶外執行作業。
AI 影像辨識與 GPS 如何協助農業機器人自主導航?
AI 影像辨識與 GPS 定位提供的資訊各有側重、相輔相成,共同支援機器人的導航功能。
攝影機拍攝田間影像後,AI 軟體直接在車載電腦上分析,辨識與農事作業相關的環境資訊;GPS 則提供機器人的位置資料,供位置追蹤與導航運算使用。在整合式機器人系統中,導航演算法與控制軟體會運用這些資訊,協調機器人在田間的移動。
農業機器人的導航系統包含四項關鍵功能:
- 視覺資料擷取: 攝影機拍攝農田與周邊環境,提供視覺資料來源。
- AI 影像辨識: AI 軟體在車載運算平台上分析攝影機影像,進行環境辨識。
- GPS 定位: GPS 提供位置資訊,支援設備追蹤與導航相關處理。
- 導航與馬達控制: 機器人的導航軟體與控制系統運用相關資訊,協調移動與馬達控制。
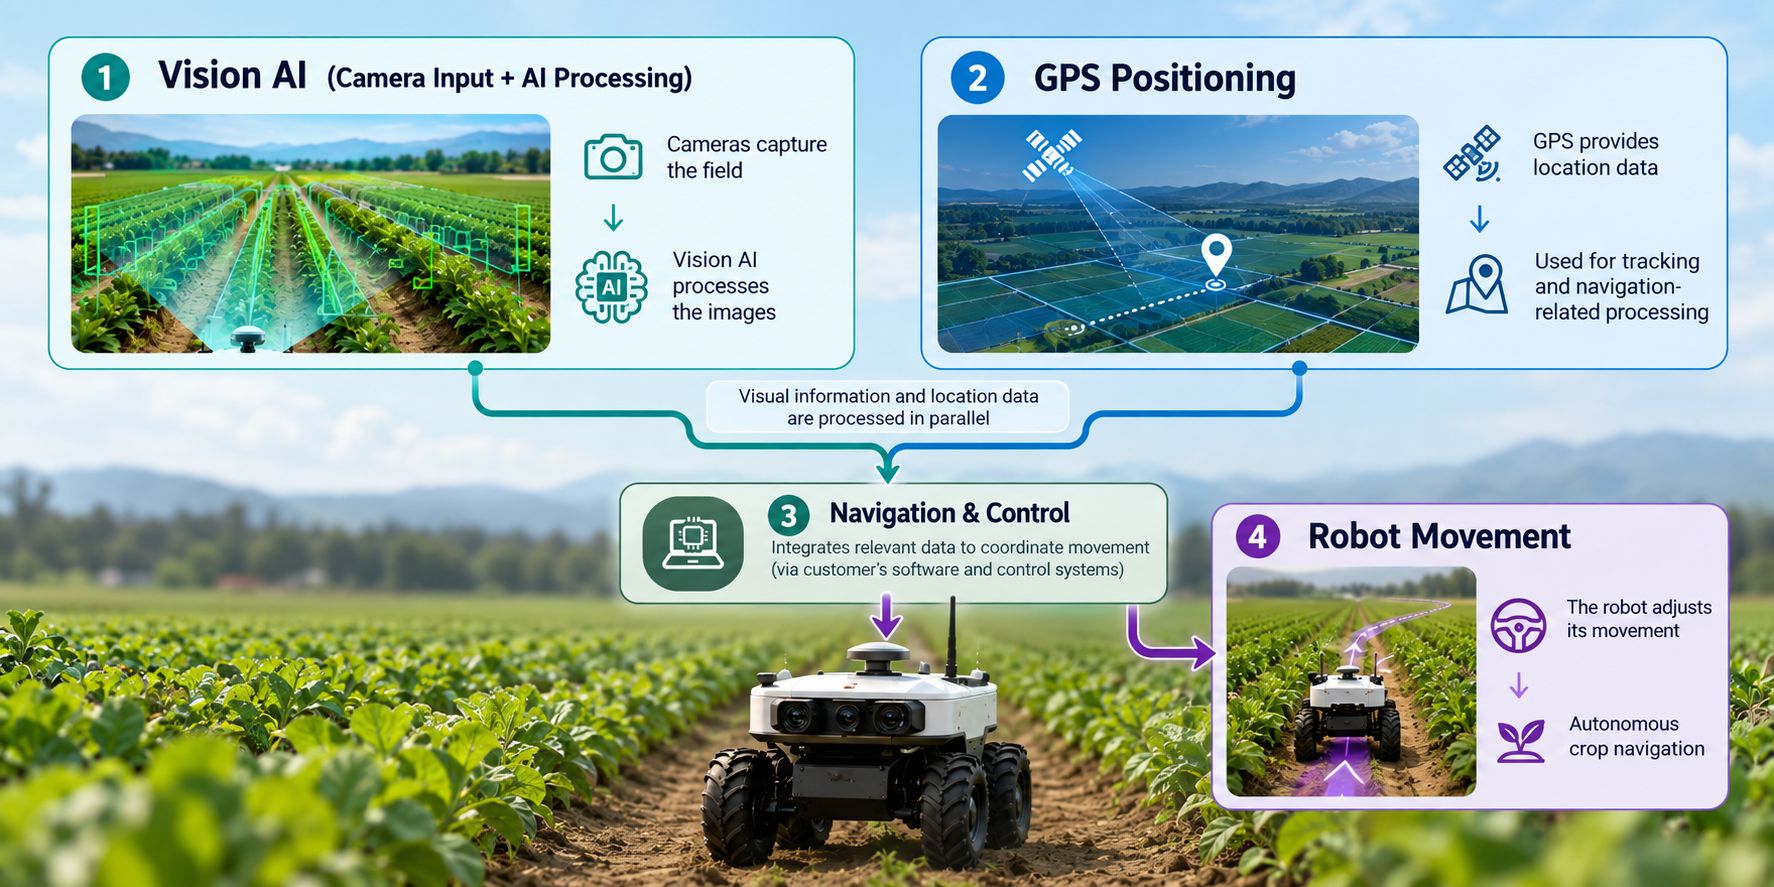
這四項功能在系統中各司其職,並非固定依序執行。攝影機影像處理與 GPS 定位可以同步進行,再由導航與控制系統依實際架構整合相關資訊。直接在機器人端處理攝影機資料,能支援導航功能對即時性的需求,也降低對持續雲端連線的依賴。
不過,實際的影像辨識、導航與控制表現,仍取決於所採用的 AI 軟體、導航演算法與機器人系統架構,並非單靠邊緣 AI 電腦就能達成。
為什麼農業機器人需要強固型 Edge AI 電腦?
農業機器人要在田間自主移動,必須即時處理攝影機影像與定位資料,並與導航及控制系統協同運作。透過邊緣運算,AI 推論可直接在機器人端執行,減少將大量影像傳送至雲端處理的需求,讓導航系統不必持續依賴網路連線取得辨識結果。
本案例中,客戶選用搭載 NVIDIA Jetson Orin NX 的 SINTRONES IBOX-601-G2 強固型無風扇邊緣 AI 電腦。其 FAKRA 介面最多支援四路 GMSL-2 攝影機,可整合多鏡頭影像資料;雙 M12 X-coded 乙太網路埠提供有線網路連接,選配 LTE 與 GPS 模組則分別支援遠端通訊及位置追蹤,滿足農業機器人對視覺處理、定位與通訊的整合需求。
除了運算與連接能力,農業機器人還必須面對田間不平整地形、粉塵及供電變化。為降低這些因素對系統運作的影響,IBOX-601-G2 採用以下設計:
- 9–60V DC 寬電壓輸入與智慧電源管理: 因應機器人運作時的供電變化,協助維持車載運算系統穩定運作。
- 無風扇散熱設計: 避免機械式風扇因粉塵累積而影響運作,減少散熱系統的維護需求。
- 通過震動測試的強固機構: 因應機器人行經不平整田地時產生的震動,降低機械應力對設備運作的影響。
- M12 連接介面: 透過鎖固式接頭設計,降低移動與震動造成連接鬆脫的風險,維持穩定的有線網路連接。
Edge AI 如何推動智慧農業與精準農業應用?
整合車載 AI 運算、攝影機輸入、GPS 定位與通訊功能後,農業機器人便能在田間執行自主作業,管理人員也能透過遠端系統掌握機器人的狀態。
對本案例的客戶而言,這套方案帶來三項主要效益:
- 提升自主導航效率: 透過 NVIDIA Jetson Orin NX 在機器人端即時執行 AI 影像辨識,讓導航系統能快速取得田間環境資訊,減少等待雲端運算結果的時間,支援機器人即時調整行進方向與移動控制。
- 降低人力巡檢與管理成本: 整合 LTE 通訊與 GPS 定位追蹤,讓管理人員能遠端掌握多台農業機器人的位置與運作狀態,減少逐台到場確認的頻率,降低人工巡檢需求與相關人力支出。
- 減少設備維護需求與停機風險: 無風扇設計減少風扇相關的維護需求,M12 連接介面、9–60V DC 寬電壓輸入與通過震動測試的強固機構,則有助於降低震動、連接鬆脫及供電變化對系統運作的影響,提升田間設備的運作穩定性。
SINTRONES IBOX-601-G2 為農業機器人整合 AI 影像辨識、GPS 定位追蹤與通訊技術提供強固的運算基礎,支援 Edge AI 在智慧農業與精準農業領域的應用。
常見問題(FAQ)
Edge AI 電腦如何支援農業機器人的自主導航?
Edge AI 電腦提供在機器人端處理 AI 模型、攝影機影像與感測資料所需的運算資源。搭配合適的 AI 軟體、導航演算法與控制系統,即可支援即時影像辨識與自主導航,並降低對持續雲端連線的依賴。SINTRONES IBOX-601-G2 採用 NVIDIA Jetson Orin NX,為這類應用提供運算平台。
農業機器人如何整合 AI 影像辨識與 GPS 定位?
農業機器人可結合攝影機的影像辨識與 GPS 定位資料,支援田間自主導航。AI 軟體負責分析攝影機擷取的視覺資訊,GPS 則提供位置資料,再由導航演算法與控制系統整合兩者,產生相應的移動控制指令。實際整合方式取決於機器人的軟體與系統架構。
選擇農業機器人的邊緣 AI 電腦時,需要考慮哪些因素?
主要評估重點包括 AI 運算效能、攝影機介面、感測器連接能力、無線通訊擴充性、電源輸入範圍,以及環境耐受度。以 SINTRONES IBOX-601-G2 為例,它整合 NVIDIA Jetson Orin NX,支援最多四路 GMSL-2 攝影機、雙 M12 乙太網路與選配 LTE/GPS 擴充,並採用適合移動式農業應用的強固型無風扇設計。
為什麼農業機器人的自主導航適合採用 Edge AI,而不是完全依賴雲端運算?
Edge AI 讓機器人直接在車載電腦上處理對即時性要求高的影像與感測資料,降低導航運算對網路連線的依賴。雲端運算則適合用於遠端監控、設備管理、資料儲存與軟體更新。結合邊緣與雲端的架構,既能在本地進行 AI 處理,也能兼顧遠端設備管理。
正在開發自主農業機器人嗎?
您的農業機器人專案是否需要整合 AI 影像辨識、GPS 定位追蹤或多鏡頭系統?
SINTRONES 提供專為移動式應用設計的強固型 Edge AI 運算平台,協助系統整合商與設備開發商因應 AI 運算、通訊連接與戶外部署需求。
歡迎聯絡 SINTRONES 專業團隊,討論農業機器人專案的 AI 運算、通訊整合與部署需求。